Pince robotique : vérifiez ces 4 compatibilités avant le montage
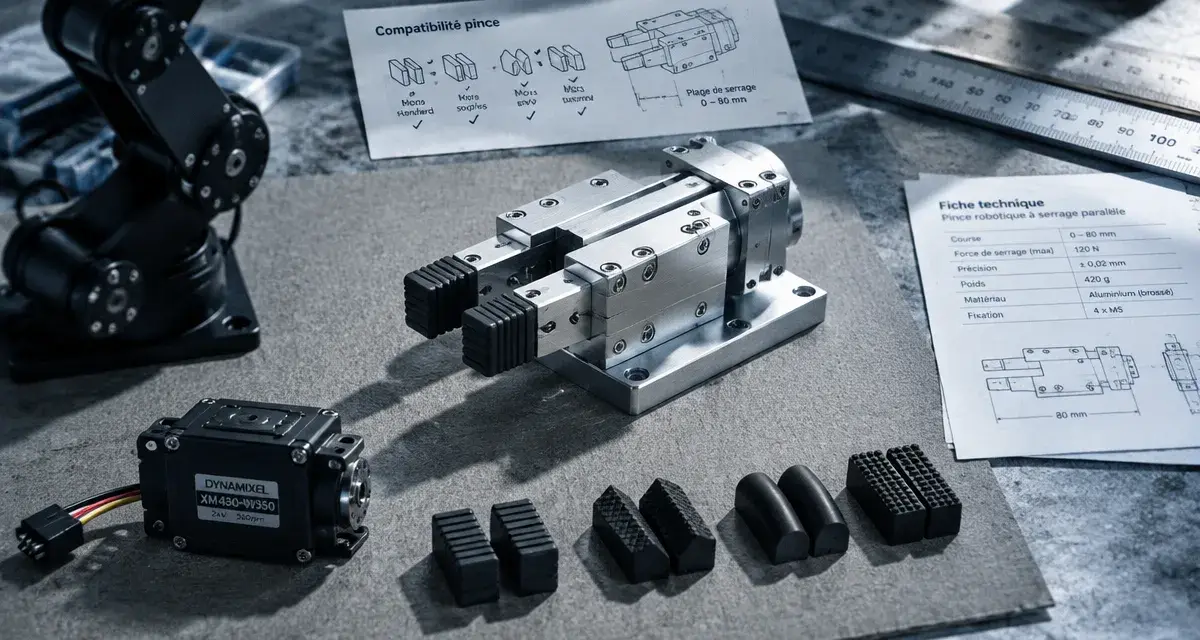
Une pince robotique ne se choisit pas seulement selon sa forme ou son prix. Pour saisir, déplacer et relâcher un objet correctement, l’effecteur doit être compatible avec le bras, l’alimentation, la carte de commande et la charge à manipuler. Vérifier ces quatre points avant l’achat évite un montage impossible, un servomoteur qui peine ou une pince qui serre sans atteindre sa cible.
Une pince robotique donne une main au robot
La pince robotique est un effecteur d’extrémité, aussi appelé EOA ou préhenseur. Elle se fixe au bout d’un bras robotisé, d’un petit véhicule éducatif ou d’un système automatisé. Son rôle consiste à transformer une commande en mouvement de préhension. Selon sa conception, elle peut tenir une pièce entre deux doigts, aspirer une surface, épouser une forme irrégulière ou manipuler un élément métallique.
Dans un projet de découverte avec Arduino, micro:bit, mBot ou Raspberry Pi, la pince sert au tri de petits objets, à un défi de robotique ou à l’apprentissage de la programmation. En usine, elle intervient dans l’assemblage, le chargement de machines, le conditionnement ou la manipulation répétitive de pièces. Le besoin reste similaire, mais les contraintes changent fortement : un kit léger en PMMA n’a pas les mêmes exigences qu’un préhenseur destiné à un cobot ou à un bras industriel.
Le mouvement compte autant que la fermeture
La solution la plus courante est la pince à serrage parallèle. Ses deux mors se rapprochent de manière symétrique, souvent grâce à des crémaillères. Ce mécanisme aide à conserver le parallélisme et à centrer l’objet. D’autres modèles utilisent des doigts articulés, mieux adaptés aux formes variées. Dans tous les cas, examinez la course réelle des doigts : une grande ouverture ne garantit pas qu’une petite pièce restera stable une fois serrée.
Servo, électrique, pneumatique ou vide : choisir la bonne technologie
La technologie d’actionnement conditionne la précision, la vitesse, les équipements nécessaires et le type de pièces manipulables. Une comparaison simple permet de cibler rapidement la famille de pinces robotisées adaptée.
Contrôlez des servomoteurs avec la bibliothèque Arduino Servo · La documentation officielle explique comment utiliser la bibliothèque Servo pour piloter précisément des servomoteurs RC avec une carte Arduino.
| Technologie | Usage pertinent | Point de vigilance |
|---|---|---|
| Pince à servomoteur | Projets scolaires, prototypes, petits robots | Alimentation, couple du servo et poids embarqué |
| Pince électrique | Automatisation sans réseau d’air comprimé | Interface de commande et encombrement du moteur |
| Pince pneumatique | Cycles industriels rapides et répétitifs | Compresseur, électrovanne et pression disponible |
| Préhenseur à vide | Objets à surface plane, emballages, panneaux | Étanchéité, porosité et état de surface |
Le servomoteur, simple à prototyper
Pour un montage éducatif, une pince commandée par servomoteur est souvent la plus accessible. Un servo 9G avec une rotation de 0 à 180° peut piloter l’ouverture et la fermeture au moyen d’un signal PWM. Les kits prévus pour une alimentation de 3 à 5 V s’intègrent facilement à certaines cartes programmables, à condition que le courant disponible soit suffisant. Une alimentation séparée, avec une masse commune à la carte de commande, est souvent préférable lorsque le servo provoque des baisses de tension.
Pneumatique et vide : deux solutions différentes
Une pince pneumatique transforme la pression de l’air en force de serrage. Certains équipements fonctionnent jusqu’à 0,5 MPa. Elle convient aux cadences soutenues, mais nécessite une infrastructure d’air comprimé, avec un compresseur et une électrovanne adaptés. Le préhenseur à vide, parfois alimenté par un venturi, ne serre pas la pièce : il la maintient par dépression. Il convient donc à une boîte, une feuille ou un panneau suffisamment étanche, mais se montre moins adapté à un objet poreux, ajouré ou irrégulier.
Les mesures à vérifier avant d’acheter
Une fiche produit détaillée doit permettre de relier les caractéristiques de la pince à l’usage réel. Ne vous limitez pas à l’ouverture maximale. La géométrie de la pièce, son poids et les accélérations du robot comptent aussi.
- Ouverture utile : elle doit dépasser la largeur de l’objet, avec une marge pour l’approche. Une pince dont l’ouverture maximale atteint 85 mm ne saisira pas forcément tous les objets de cette largeur si les mors ne peuvent pas les contourner.
- Force de préhension : elle s’exprime idéalement en newtons. Plus la pièce est lourde, lisse ou manipulée rapidement, plus le serrage doit être maîtrisé. Une force excessive peut aussi marquer ou déformer l’objet.
- Poids de la pince : il s’ajoute à la charge utile du robot. Un bras capable de soulever une pièce seule ne pourra pas forcément déplacer cette pièce avec un préhenseur lourd.
- Matériau : l’acrylique est intéressant pour observer le mécanisme et limiter le poids. L’aluminium apporte davantage de robustesse pour un usage répété.
- Dimensions et fixation : contrôlez l’entraxe des trous, les vis, l’épaisseur de la platine et l’orientation de montage. Un modèle de 95 x 95 x 40 mm ne s’adaptera pas automatiquement à un petit châssis.
Les mors, les vis et les zones de contact montrent progressivement comment le robot travaille. Des traces toujours situées du même côté, un jeu qui augmente ou une pièce qui glisse après plusieurs cycles peuvent signaler un mauvais alignement, des doigts trop lisses ou une charge appliquée hors axe. Des embouts interchangeables en caoutchouc, en liège ou dans un matériau antidérapant améliorent souvent la tenue sans imposer une forte hausse de la pression.
Compatibilité : le contrôle à faire avant le montage
Le terme « compatible » doit être vérifié sur trois plans. La compatibilité mécanique concerne la fixation sur le robot. La compatibilité électrique porte sur la tension, le courant et les connecteurs. Enfin, la compatibilité logicielle dépend de la capacité de la carte ou du contrôleur à transmettre la commande attendue.
Sur un robot éducatif ou un montage Arduino
Avec Arduino, micro:bit, mBot ou un système équivalent, vérifiez que la pince peut être reliée à une sortie adaptée. Un servo attend généralement une commande PWM, tandis qu’un moteur ou une pince électrique peut nécessiter un pilote spécifique. Vérifiez aussi si le servomoteur est inclus ou s’il doit être acheté séparément. Une pince livrée sans visserie, support ou câble adapté peut transformer un projet simple en série d’adaptations.
Le premier test de programmation peut rester très simple : position ouverte, courte pause, position fermée, puis retour à l’ouverture. Réglez ensuite les angles pour que les mors ne forcent pas contre leur butée. L’objectif n’est pas de commander systématiquement 0° et 180°, mais de définir deux positions réellement utiles pour le mécanisme.
Sur un bras industriel ou un cobot
Avec Universal Robots, KUKA, ABB, Fanuc ou un autre bras industriel, validez l’interface mécanique et la charge utile avant l’intégration. Prenez aussi en compte les câbles, les tuyaux pneumatiques et le centre de gravité de l’ensemble. Pour un robot collaboratif, les exigences de sécurité doivent être examinées dès la conception. Certains kits mentionnent une certification TÜV et une conformité à l’ISO 15066. Ces éléments ne remplacent pas l’analyse de risques de la cellule, mais ils fournissent des repères pour un environnement où humains et robot travaillent à proximité.
Passer du choix à un système fiable
Avant de commander, formalisez votre besoin en une phrase précise : « saisir une pièce cylindrique légère », « déplacer des boîtes lisses » ou « trier des objets fragiles ». Cette description indique déjà si des mors parallèles, des doigts adaptatifs ou des ventouses sont les plus cohérents. Elle évite surtout de choisir une pince robotique parce qu’elle semble universelle.
- Mesurez l’objet le plus large, le plus lourd et le plus délicat à manipuler.
- Calculez la masse totale, pince comprise, puis comparez-la à la capacité du robot.
- Contrôlez la tension, le courant et le type de signal disponibles.
- Vérifiez les dimensions de fixation et l’espace nécessaire au mouvement des mors.
- Testez à faible vitesse, sans charge, avant d’augmenter le rythme ou la force.
Pour les pinces destinées aux loisirs et à l’éducation, les premiers prix observés s’échelonnent notamment entre 11,10 € et 44,80 €, selon le kit, le matériau et la présence d’un servomoteur. Ce budget peut convenir à l’expérimentation. Toutefois, l’achat le moins cher n’est pertinent que s’il évite l’ajout d’adaptateurs, d’une alimentation ou d’un actionneur non prévu. La bonne pince est celle dont l’ouverture, la force, l’interface et la commande correspondent déjà au robot et aux objets à manipuler.

- Pince robotique : vérifiez ces 4 compatibilités avant le montage - 19 octobre 2026
- Kit robotique Arduino : le mauvais choix peut laisser le robot immobile - 18 octobre 2026
- Android 16 sécurise vos données, à condition d’activer ces réglages - 1 octobre 2026
Partager cet article
Articles qui pourraient vous intéresser :
 Mistral et NVIDIA déploient 18 000 GPU Blackwell pour une IA européenne plus souveraine
 Agenda des salons IA 2025 : dates, villes et critères pour choisir le bon événement
 Les 3 lois de la robotique : protéger l’humain, obéir, survivre… jusqu’au paradoxe
 Kit robotique Arduino : le mauvais choix peut laisser le robot immobile