Histoire de la robotique : des automates anciens aux robots d’aujourd’hui, dates clés
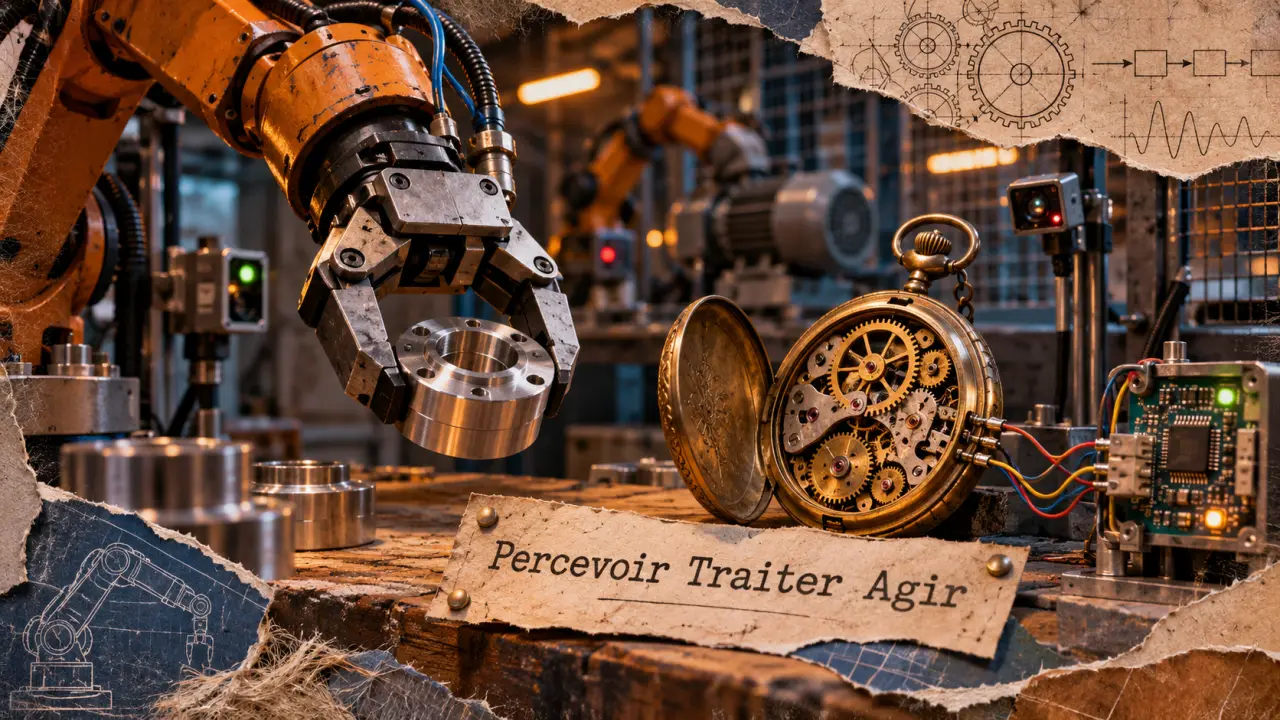
L’histoire de la robotique commence bien avant le mot « robot » : les horloges et les automates ont appris aux ingénieurs à produire des mouvements réglés. Au XXe siècle, les capteurs, les calculateurs et les moteurs ont permis de créer des machines programmables, puis capables de réagir à leur environnement. Les robots travaillent aujourd’hui dans les usines, les hôpitaux, les maisons et jusque sur Mars.
Il n’existe pas une date unique pour la naissance du premier robot. Tout dépend du critère retenu : machine qui imite le vivant, appareil qui réagit à son milieu ou robot industriel programmable.
Robot, automate, machine autonome : quelle différence ?
La robotique rassemble les techniques qui servent à concevoir et à fabriquer des robots. Un robot matériel associe généralement un système de commande à des actionneurs, comme des moteurs, pour agir sur le monde. Il peut aussi utiliser des capteurs pour recueillir des informations et ajuster ses actions.
Un automate exécute une suite d’opérations prévue à l’avance. Un robot programmable peut changer de tâche lorsqu’on modifie ses instructions. Un robot autonome peut prendre certaines décisions sans commande humaine immédiate, dans les limites de sa conception. Ces catégories se chevauchent : un robot peut accomplir une partie de son travail de façon automatique sans être autonome dans toutes les situations.
La boucle de base est simple : percevoir, traiter, agir. Par exemple, un robot mobile détecte un obstacle, calcule une réponse et fait tourner ses roues. Un logiciel appelé « bot », lui, n’a pas nécessairement de corps ni de prise physique sur son environnement.
Des mécanismes anciens aux automates
Mesurer le temps et produire un mouvement
Vers 3500 av. J.-C., la roue fournit un moyen de transmettre et de transformer le mouvement. Elle n’est pas un robot, mais elle illustre un principe mécanique que l’on retrouve dans de nombreuses machines.
Vers 1600 av. J.-C., des clepsydres servent à mesurer le temps en Égypte. Ces horloges à eau exploitent un écoulement régulier. Le perfectionnement des mécanismes horaires ouvre ensuite la voie à des dispositifs capables de déclencher une action à un moment précis.
Au Moyen Âge, l’horlogerie fait apparaître des figures animées. Le coq de l’horloge astronomique de Strasbourg, daté de 1354, compte parmi les automates anciens conservés. Son mouvement est lié au mécanisme de l’horloge : il ne choisit pas son action, mais exécute une séquence réglée.
Imiter les êtres vivants
Au XVIIIe siècle, les automates reproduisent des gestes de plus en plus complexes. En 1738, Jacques de Vaucanson présente son canard mécanique. La machine imite notamment le fait de manger et de boire. Elle montre jusqu’où un assemblage mécanique peut produire l’apparence du vivant, sans pour autant fonctionner comme un animal.
Ces objets servent à la fois de spectacles et de démonstrations techniques. Leur limite est importante : une séquence finement conçue ne suffit pas à faire comprendre à la machine ce qui se passe autour d’elle.
Quand les mots « robot » et « robotique » apparaissent-ils ?
Le mot robot se diffuse au XXe siècle par la fiction. Il est lié au terme tchèque robota, qui évoque le travail forcé.
Le terme anglais robotics est employé par l’écrivain Isaac Asimov dans une nouvelle publiée en 1941. Il le réutilise en 1942, date parfois donnée pour sa première apparition.
La cybernétique : des machines qui réagissent
Au milieu du XXe siècle, la cybernétique s’intéresse à la commande et à la communication dans les machines comme dans les organismes vivants. Une idée centrale est le retour d’information : une machine mesure le résultat de son action et s’en sert pour corriger son comportement.
Vers 1950, les tortues de W. Grey Walter illustrent cette approche. Munies de capteurs sensibles à la lumière et au contact, elles se déplacent et réagissent à ce qu’elles rencontrent. Leur comportement peut paraître vivant, mais il repose sur des circuits et des règles conçus à l’avance.
Le changement par rapport au canard de Vaucanson est essentiel. L’automate répète une animation ; la tortue modifie sa trajectoire en fonction d’un signal extérieur. Cela ne signifie pas qu’elle comprend son environnement comme une personne.
Du capteur à la décision
Les progrès des moteurs, des capteurs et des calculateurs rendent ensuite possibles des commandes plus élaborées. Un capteur transforme une grandeur physique en information exploitable. Le système de commande traite cette information, puis transmet un ordre à un moteur ou à un autre actionneur.
Alan Turing propose en 1950 un test portant sur la capacité d’une machine à soutenir une conversation. En 1956, John McCarthy contribue à nommer un nouveau domaine de recherche sur le raisonnement des machines. Ces travaux ne suffisent pas, à eux seuls, à construire un robot : celui-ci doit aussi percevoir et agir dans un monde physique incertain.
Les robots industriels entrent à l’usine
L’industrie apporte un autre tournant : la machine programmable devient un outil de production. Au XXe siècle, les robots industriels se développent pour effectuer des opérations répétitives dans les usines.
Un bras industriel n’a pas besoin de ressembler à un humain. Ses articulations placent un outil ou une pièce dans une position précise. En changeant son programme et son équipement, on peut lui confier des opérations différentes : soudage, peinture ou manutention.
L’automatisation classique et la robotique industrielle ne sont toutefois pas synonymes. Une machine spécialisée peut répéter une opération sans pouvoir être facilement reprogrammée pour une autre. Le robot industriel se distingue par la souplesse de sa commande, même si son travail reste souvent très encadré.
Les commandes informatisées et les capteurs ont ensuite élargi les possibilités de ces machines. Une caméra peut notamment aider à repérer une pièce avant sa saisie. Le robot reste intégré à une installation qui organise l’arrivée des pièces, ses mouvements et la protection des personnes.
Les cobots, ou robots collaboratifs, sont conçus pour travailler à proximité de personnes dans certaines applications. Cela ne rend pas toute installation automatiquement sûre : l’outil fixé au bras, la vitesse et les objets manipulés comptent aussi pour la sécurité.
La conquête de la mobilité : de la Lune à Mars
Un bras fixé au sol travaille dans un espace relativement connu. Un robot d’exploration doit, lui, se déplacer sur un terrain variable, transporter ses instruments et communiquer à distance. La Lune puis Mars deviennent des terrains d’essai pour ces machines mobiles, appelées rovers.
Des rovers ont exploré les surfaces lunaire et martienne. Ils recueillent des images et des mesures, puis les transmettent aux équipes au sol.
L’autonomie reste partielle. Les équipes définissent les objectifs et les opérations, tandis que certaines fonctions embarquées aident le rover à se déplacer ou à éviter des obstacles. Sur Mars, le délai des communications rend impossible un pilotage instantané comme celui d’une voiture télécommandée proche.
Les grandes familles de robots aujourd’hui
La forme d’un robot dépend de sa tâche.
- Robots industriels : bras et machines mobiles qui manipulent, assemblent ou déplacent des objets dans les sites de production.
- Robots domestiques : appareils comme les aspirateurs autonomes, qui parcourent une pièce et adaptent leur déplacement aux obstacles.
- Robots médicaux : dispositifs qui assistent un geste chirurgical ou accompagnent la rééducation. Un robot chirurgical n’opère pas nécessairement seul : le praticien peut commander ses instruments.
- Humanoïdes : machines dont la forme rappelle le corps humain. Cette forme facilite certaines recherches sur la marche ou l’interaction, mais ne garantit ni autonomie générale ni habileté humaine.
- Animats : machines ou modèles inspirés du comportement animal, utiles pour étudier les déplacements et les réactions au milieu.
- Drones et robots d’exploration : engins aériens, terrestres ou sous-marins employés pour observer, inspecter ou atteindre des zones difficiles d’accès. Certains sont télécommandés, d’autres disposent de fonctions autonomes.
- Exosquelettes : structures portées sur le corps pour assister certains mouvements, par exemple en rééducation ou lors d’efforts physiques. Ils ne se déplacent pas nécessairement sans leur utilisateur.
Les recherches sur les humanoïdes ont progressivement associé la mécanique de la marche à des capteurs et à des commandes capables de maintenir l’équilibre. Les exosquelettes suivent une autre logique : ils accompagnent le mouvement d’une personne au lieu de remplacer son corps. Certains fournissent une assistance motorisée, tandis que d’autres utilisent des éléments mécaniques sans moteur.
Des machines robotisées servent aussi à la surveillance et à des missions militaires. Comme en médecine, il faut distinguer l’outil télécommandé de la machine qui choisit et exécute seule une action : leur degré de supervision n’est pas le même.
Frise : les dates clés de l’histoire de la robotique
| Période | Jalon | Ce qui change |
|---|---|---|
| Vers 3500 av. J.-C. | Roue | Le mouvement peut être transmis par un mécanisme. |
| Vers 1600 av. J.-C. | Clepsydres en Égypte | L’écoulement de l’eau sert à mesurer le temps. |
| 1354 | Coq de Strasbourg | Une horloge anime une figure mécanique. |
| 1738 | Canard de Vaucanson | Un automate imite des actions animales. |
| XXe siècle | Diffusion du mot « robot » | La fiction contribue à diffuser le terme. |
| 1941 | Emploi de « robotics » par Asimov | Un mot désigne le domaine associé aux robots. |
| Milieu du XXe siècle | Tortues de Grey Walter | Des capteurs modifient le comportement d’une machine mobile. |
| XXe siècle | Développement des robots industriels | Des machines programmables entrent dans la production. |
| XXe siècle et après | Rovers d’exploration | Des engins mobiles explorent la Lune et Mars. |
Ce que les robots savent faire, et leurs limites
Un robot peut être très performant dans une tâche précise et échouer dès que les conditions changent. Un bras de soudage répétitif, par exemple, profite d’un environnement organisé. Saisir des objets variés et mal rangés demande davantage de perception et d’adaptation.
Pour apprécier une capacité annoncée, posez trois questions : que perçoit la machine, que décide-t-elle seule et dans quel environnement fonctionne-t-elle ? Une démonstration préparée ne prouve pas qu’un robot réussira la même tâche partout. L’alimentation, l’usure, les obstacles imprévus et la sécurité des personnes limitent aussi son usage.
- Bachelor robotique : programme, admission et débouchés - 20 novembre 2026
- Programmation robotique : langages, outils et premier projet - 19 novembre 2026
- Histoire de la robotique : des automates anciens aux robots d’aujourd’hui, dates clés - 17 novembre 2026
Partager cet article
Articles qui pourraient vous intéresser :
 Mistral et NVIDIA déploient 18 000 GPU Blackwell pour une IA européenne plus souveraine
 La robotique agricole réduit les intrants et ménage les sols, sous conditions
 Animation réalité virtuelle : éviter les files d’attente et les surcoûts le jour J
 Casque réalité virtuelle : quel modèle choisir selon votre équipement ?