Programmation robotique : langages, outils et premier projet
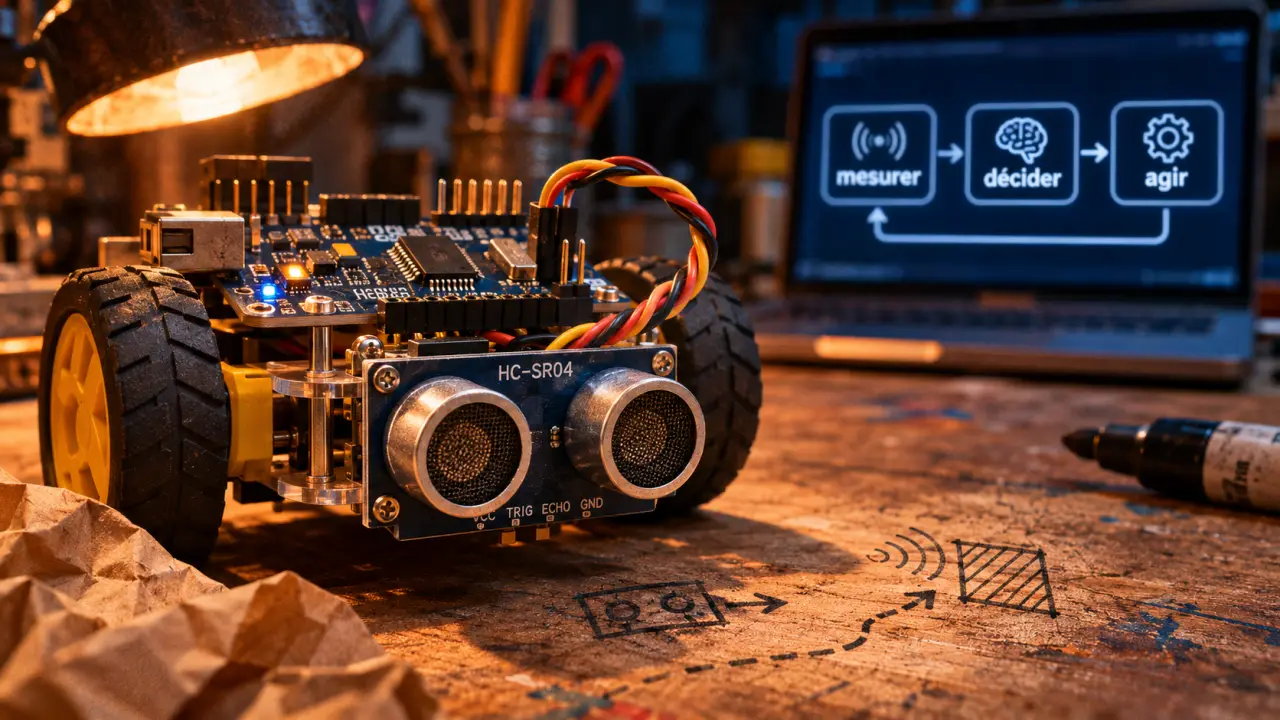
La programmation robotique consiste à écrire les instructions qui permettent à un robot de percevoir son environnement, de prendre une décision et d’agir. Un programme peut, par exemple, faire avancer un robot à roues, lire un capteur de distance et arrêter les moteurs devant un obstacle.
Pour débuter, une interface à blocs et un petit robot éducatif suffisent. Pour des projets plus techniques, Python, C ou C++ permettent de contrôler le matériel et de construire des comportements plus complexes.
Comment fonctionne un robot programmable ?
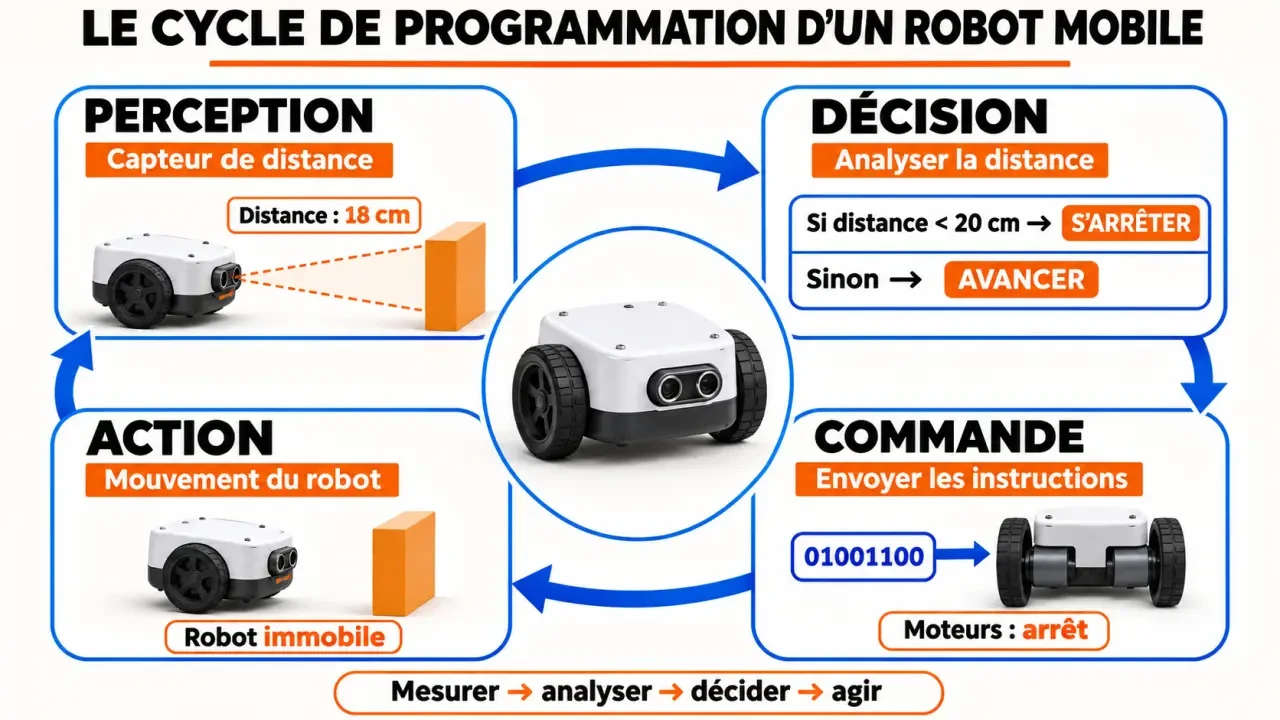
Un robot relie un programme à des composants physiques. Sa boucle de fonctionnement suit souvent trois étapes : mesurer, décider, agir. Il lit une distance, compare la valeur à un seuil, puis commande ses moteurs. Il recommence ensuite pour adapter son comportement.
- La carte programmable exécute les instructions. Elle peut contenir un microcontrôleur ou être reliée à un ordinateur embarqué.
- Les capteurs fournissent des mesures : distance, lumière, contact ou position, par exemple.
- Les actionneurs, comme les moteurs, transforment les commandes en mouvements.
- L’alimentation, souvent une batterie sur un robot mobile, fournit l’énergie nécessaire.
- Le pilote de moteur reçoit les commandes de la carte et alimente les moteurs avec une puissance adaptée.
Un robot détecte un obstacle grâce à un capteur de distance. Un capteur à ultrasons émet une impulsion sonore et mesure le temps que met l’écho à revenir ; un capteur infrarouge exploite la lumière réfléchie par l’obstacle. Le programme convertit cette mesure en distance, puis la compare à un seuil.
Le programme est généralement préparé sur un ordinateur, puis transféré vers la carte. Sur d’autres robots, il s’exécute directement sur un ordinateur embarqué.
Algorithme et programme : quelle différence ?
Un algorithme décrit les étapes qui résolvent un problème. Un programme traduit ces étapes dans un langage ou une interface que la machine peut exécuter.
Prenons un robot qui doit s’arrêter devant un mur. Son algorithme peut se résumer ainsi : mesurer la distance ; si elle est inférieure au seuil choisi, arrêter les moteurs ; sinon, avancer ; répéter. Un organigramme permet de dessiner cet enchaînement avant de le programmer.
Quelques notions reviennent dans presque tous les projets :
- La séquence : exécuter des instructions dans l’ordre, comme avancer puis tourner.
- La condition : choisir une action à partir d’une mesure, avec « si » et « sinon ».
- La boucle : répéter une mesure ou un mouvement.
- La variable : conserver une valeur, comme la distance mesurée ou la vitesse demandée.
- La fonction : regrouper des instructions sous un nom, par exemple « arrêter les moteurs ».
Quel langage choisir pour programmer un robot ?
Le bon choix dépend d’abord du matériel : tous les robots n’acceptent pas tous les langages. Regardez ensuite le résultat recherché. Pour comprendre les conditions, les blocs suffisent ; pour piloter finement une carte ou assembler un système complexe, un langage textuel offre davantage de possibilités.
Tutoriels officiels pour apprendre ROS 2 pas à pas · Une collection de tutoriels de référence pour développer progressivement vos compétences en ROS 2 Humble grâce à des instructions détaillées.
| Outil | Pour qui ? | Usage et limite |
|---|---|---|
| Blocs et Scratch | Débutants, enfants, ateliers | Assemblage visuel pour apprendre les séquences et conditions ; il faut un robot compatible ou une interface adaptée. |
| Python | Débutants motivés et projets plus avancés | Code lisible, utile pour les capteurs et les calculs ; toutes les cartes ne l’exécutent pas directement. |
| C et C++ | Personnes à l’aise avec le code | Contrôle précis et usage courant sur matériel embarqué ; l’apprentissage et le débogage demandent plus d’attention. |
| Java | Programmeurs et formations | Adapté à certains environnements robotiques ; son intérêt dépend des outils compatibles avec le robot. |
| MATLAB et Simulink | Étudiants et ingénieurs | Modélisation, simulation et conception de commandes ; l’accès aux outils peut être payant. |
Peut-on programmer sans écrire de code ? Oui. Avec des blocs, vous assemblez des instructions visuelles plutôt que de les taper. Vous construisez malgré tout un programme : l’ordre des blocs et les conditions déterminent le comportement du robot.
Premier projet : arrêter un robot devant un obstacle
Ce projet apprend à lire un capteur et à commander deux moteurs. Il convient à un kit mobile dont la carte peut lire un capteur de distance et piloter les roues. Une carte de type Arduino peut aussi servir de base si le matériel et le logiciel du kit sont compatibles.
1. Préparer le matériel et les connexions
Prévoyez un robot à deux roues motorisées, une carte programmable, un capteur de distance, un pilote de moteur, une batterie et un ordinateur avec l’environnement de programmation du robot. Le pilote peut être intégré au kit.
Alimentation coupée, reliez le capteur aux entrées prévues sur la carte, puis les moteurs au pilote. Reliez ensuite le pilote aux sorties de commande de la carte. Respectez les indications de branchement et de tension du matériel : un moteur ne se branche pas directement sur une sortie de commande ordinaire.
2. Tester chaque élément séparément
- Connectez la carte à l’ordinateur et chargez un programme simple reconnu par l’environnement du robot.
- Affichez les mesures du capteur. Approchez un objet et observez si la distance diminue.
- Surélevez les roues, puis testez brièvement chaque moteur. Repérez le sens de rotation qui fait avancer le robot.
- Arrêtez les moteurs à la fin du test avant de poser le robot au sol.
Ces essais isolés évitent de chercher une erreur de branchement dans un programme complet. Si les roues tournent en sens opposés, inversez les deux fils du moteur concerné ou le sens de commande dans le programme.
3. Écrire et transférer le comportement
Choisissez d’abord un seuil de départ, par exemple 20 cm, puis assemblez les blocs ou écrivez le programme correspondant à cette logique :
- Initialiser le capteur et les moteurs.
- Répéter : lire la distance devant le robot.
- Si la distance est inférieure à 20 cm, arrêter les deux moteurs.
- Sinon, faire avancer les deux moteurs lentement.
- Revenir à la lecture du capteur.
Transférez le programme vers la carte, placez le robot sur une surface dégagée et présentez-lui un obstacle. Le seuil de 20 cm est un point de départ, pas une distance d’arrêt garantie. La vitesse, le temps de réaction et la surface influencent le résultat. Augmentez la marge si le robot s’arrête trop tard.
Pour améliorer le projet, ajoutez une marche arrière courte et un virage après l’arrêt. Répétez les essais avec des obstacles de formes différentes : un capteur peut manquer certains objets ou renvoyer une mesure inexploitable. Dans ce dernier cas, prévoyez une règle prudente : arrêter plutôt que continuer à avancer.
Comment déboguer un programme robotique ?
Une erreur peut venir du code, mais aussi d’une batterie faible, d’un câble mal fixé ou d’une mesure incorrecte. Procédez dans cet ordre :
- Le robot ne démarre pas : contrôlez l’alimentation, puis le transfert du programme et la connexion à la carte.
- Le capteur donne une valeur inattendue : affichez les mesures, contrôlez les branchements et assurez-vous que le programme utilise les bonnes entrées et unités.
- Le robot tourne au lieu d’avancer : testez chaque moteur et corrigez le sens de commande d’une roue.
- L’arrêt arrive trop tard : réduisez la vitesse et augmentez le seuil de détection.
- Le comportement change d’un essai à l’autre : gardez la même surface, la même charge et le même obstacle pour isoler la cause.
Modifiez un seul paramètre à la fois. Notez la valeur choisie et le résultat : vous saurez ainsi si le changement améliore réellement le comportement.
À quoi servent ROS et la simulation ?
ROS n’est pas un langage de programmation. C’est un ensemble d’outils et de mécanismes de communication qui aide les composants logiciels d’un robot à échanger des messages. Un module peut publier une mesure de capteur, tandis qu’un autre l’utilise pour décider d’un mouvement. ROS facilite aussi l’interfaçage avec différents matériels.
La simulation reproduit un robot et son environnement dans un logiciel. Elle permet d’essayer une trajectoire, de repérer des erreurs et d’ajuster des paramètres avant de mobiliser le matériel. Gazebo et Isaac Sim sont deux exemples de simulateurs utilisés en robotique.
Une simulation ne remplace toutefois pas les essais réels : les frottements, les capteurs et les obstacles ne se comportent pas toujours exactement comme leur modèle. Après les tests virtuels, commencez à faible vitesse, dans une zone dégagée, avec un moyen d’arrêter rapidement le robot.
Comment un robot devient-il autonome ?
Un robot autonome combine plusieurs fonctions. La perception transforme les mesures de capteurs ou les images d’une caméra en informations utiles. La localisation estime la position du robot. La planification choisit un chemin, tandis que la commande ajuste les moteurs pour le suivre.
Le SLAM associe localisation et cartographie : le robot construit une carte tout en estimant sa position dans celle-ci. Pour circuler dans un bâtiment, il doit aussi repérer les obstacles et adapter sa trajectoire. Ces fonctions demandent davantage de calcul et de tests qu’un simple arrêt devant un mur.
À quel âge commencer et comment progresser ?
Dès six ans, un enfant peut aborder les instructions avec des déplacements sur quadrillage ou un robot à commandes simples. L’adulte peut proposer un défi court : rejoindre une case en utilisant « avancer » et « tourner », puis comparer le trajet prévu au trajet réalisé.
Ensuite, les blocs introduisent les boucles et les conditions. Un projet de suivi de ligne ou d’évitement d’obstacle permet de relier une mesure à une décision. Le passage à Python ou à C++ devient utile lorsque l’élève veut modifier plus finement le comportement ou utiliser des composants supplémentaires.
En classe comme en atelier, répartir les rôles entre conception, programmation et test aide à travailler ensemble. Expliquer pourquoi le robot n’a pas suivi le trajet prévu développe aussi le raisonnement et l’autonomie.
- Bachelor robotique : programme, admission et débouchés - 20 novembre 2026
- Programmation robotique : langages, outils et premier projet - 19 novembre 2026
- Histoire de la robotique : des automates anciens aux robots d’aujourd’hui, dates clés - 17 novembre 2026
Partager cet article
Articles qui pourraient vous intéresser :
 Courrier et intelligence artificielle : rédiger, réécrire et adapter vos écrits en quelques secondes
 DeepSeek V4-Pro ou V4-Flash : le bon choix pour le code, les agents et le long contexte ?
 Pax Historia DeepSeek not working : modèle indisponible, rate limit ou fournisseur ?
 DeepSeek-V2 vs GPT-4 Turbo et Claude 3 Opus : la puissance MoE sans la facture