ArUco en robotique : détecter un marqueur et localiser un robot
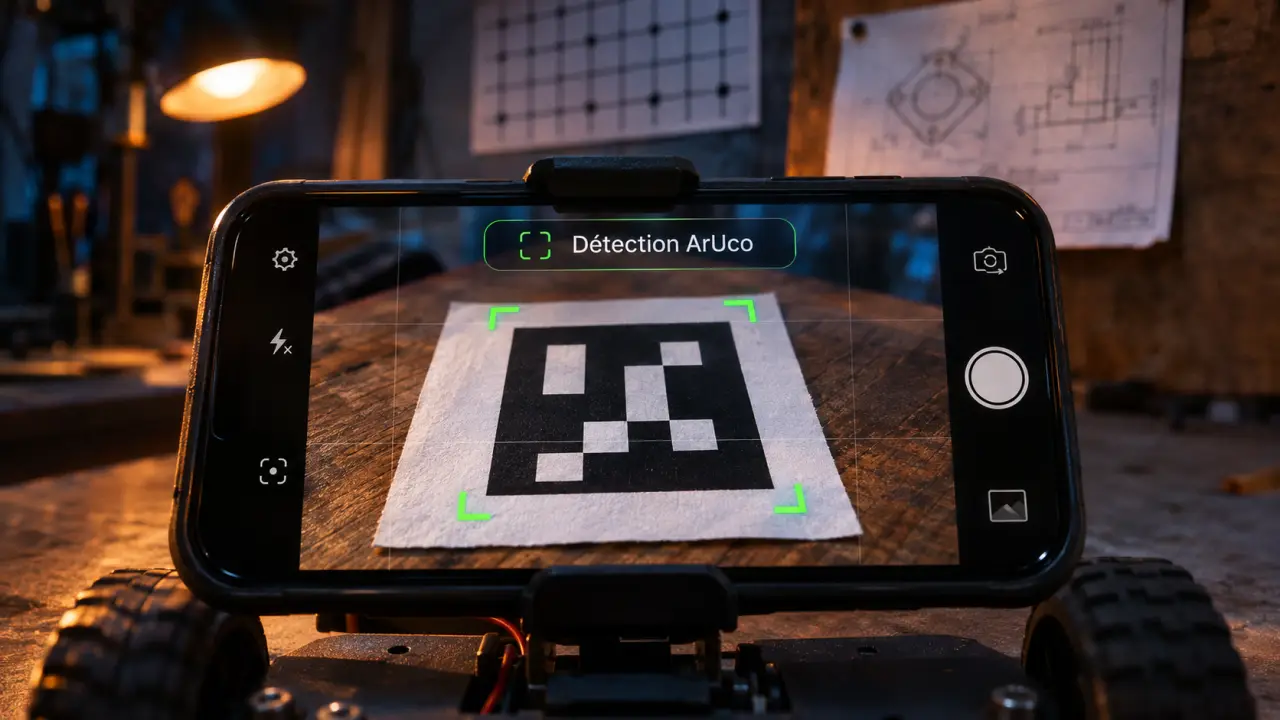
En robotique, un marqueur ArUco est un repère visuel carré qu’une caméra peut identifier et situer dans l’espace. Son motif noir et blanc porte un identifiant et indique son orientation. Avec OpenCV, le robot peut détecter ce motif, estimer sa pose par rapport à la caméra, puis utiliser un repère fixe pour se localiser dans son environnement.
Cette méthode convient notamment au guidage, à l’inspection et au repérage d’objets. Sa mise en œuvre demande toutefois plus qu’une image imprimée : il faut choisir un dictionnaire, connaître la taille réelle du marqueur et définir les repères de coordonnées utilisés.
Qu’est-ce qu’un marqueur ArUco en robotique ?
Un marqueur ArUco ressemble à un petit damier entouré d’une bordure noire. Les cases intérieures forment une matrice binaire : chaque cellule noire ou blanche participe au codage du motif. Un ensemble de motifs reconnus constitue un dictionnaire.
Testez vos connaissances sur les marqueurs ArUco
Répondez aux six questions, puis validez pour obtenir votre score et les corrections.
Afficher corrections
Lorsqu’un logiciel reconnaît un motif de ce dictionnaire, il lui associe un identifiant. Il peut aussi retrouver l’orientation du marqueur dans l’image, même si celui-ci apparaît tourné. Les quatre coins détectés donnent ensuite les points nécessaires à l’estimation de sa pose.
La pose désigne ici la position et l’orientation d’un objet par rapport à un repère. Il faut la distinguer de l’identifiant : savoir que la caméra voit le marqueur 12 ne suffit pas à savoir où il se trouve.
Dictionnaire et taille : deux choix distincts
Le dictionnaire définit les motifs que le programme sait reconnaître, ainsi que la dimension de leur grille interne. Une grille de 4 × 4 contient par exemple 16 cellules de données. La taille physique, elle, correspond à la dimension du carré imprimé ou affiché.
Un exemple de configuration associe une grille 4 × 4 à un marqueur de 100 × 100 mm. Cette dimension n’est pas une règle : un marqueur plus grand occupe davantage de pixels à distance égale, mais demande aussi plus de place sur le support.
| Choix | Effet pratique |
|---|---|
| Dictionnaire | Détermine les identifiants et les motifs que le détecteur peut reconnaître. |
| Taille de la grille | Modifie la finesse des cellules à taille physique égale. |
| Taille physique | Influe sur la place occupée dans l’image et sert au calcul de distance. |
| Emplacement | Détermine depuis quelles positions la caméra peut voir le repère. |
Choisissez un dictionnaire qui contient assez d’identifiants pour votre installation. Pour une caméra éloignée ou une image peu définie, privilégiez un motif dont les cellules restent suffisamment visibles.
Comment OpenCV détecte-t-il un marqueur ArUco ?
OpenCV est une bibliothèque de vision par ordinateur capable de traiter les images d’une caméra. Son module ArUco fournit les outils nécessaires pour chercher des marqueurs d’un dictionnaire donné. La détection produit notamment les identifiants reconnus et les coordonnées de leurs coins dans l’image.
Le traitement suit une suite d’étapes, de la recherche de formes à la lecture du code :
- Segmenter l’image. Un seuillage adaptatif sépare des zones claires et sombres pour faire ressortir les contours possibles.
- Repérer les candidats. Le programme extrait les contours et conserve ceux qui ressemblent à des quadrilatères convexes. Il écarte notamment des formes de taille inadaptée ou trop proches les unes des autres.
- Redresser chaque candidat. Une transformation de perspective produit une vue normalisée du carré, même si celui-ci est observé en biais.
- Lire les cellules. Le logiciel distingue les zones noires et blanches ; un seuillage d’Otsu peut servir à cette étape.
- Identifier et valider le motif. Les bits lus sont comparés au dictionnaire choisi, dans les quatre rotations possibles du carré. Si l’une correspond, le programme renvoie l’identifiant et les coins, ordonnés selon l’orientation retrouvée ; un candidat sans correspondance est rejeté.
La reconnaissance peut échouer si le mauvais dictionnaire est utilisé, même lorsque le carré est bien visible. À l’inverse, la détection d’un identifiant ne donne pas automatiquement une position dans le monde : une étape géométrique supplémentaire est nécessaire.
Passer de l’image à la pose du marqueur
Les coins détectés sont d’abord exprimés en pixels. Pour estimer une pose en unités réelles, le programme utilise ces coins, la taille physique du marqueur et les paramètres de la caméra. Le résultat décrit la position et l’orientation du marqueur par rapport à la caméra.
Estimer la pose d’une scène avec des marqueurs ArUco · Découvrez aruco-estimator, une bibliothèque Python pour estimer la pose de scènes à partir de marqueurs ArUco et de nuages de points 3D.
La calibration fournit les paramètres internes de la caméra et permet de prendre en compte la déformation de l’image par l’objectif. Réalisez-la avec la même configuration de caméra que celle utilisée pour la mesure. Entrez ensuite la longueur réelle du côté du carré dans une unité cohérente avec celle attendue pour les distances calculées.
Par exemple, si le côté mesure 100 mm, renseignez 0,1 m pour obtenir une translation en mètres. Si vous renseignez une taille deux fois trop grande, l’échelle de la distance estimée sera elle aussi faussée. La grille 4 × 4 ne donne pas cette dimension : elle décrit seulement le codage.
OpenCV permet d’effectuer cette estimation de pose à partir des coins et d’un modèle géométrique du carré. Le résultat reste une mesure relative à la caméra, pas encore une coordonnée sur le plan de l’atelier ou de l’entrepôt.
Comment localiser un robot avec des repères ArUco ?
Pour obtenir la pose du robot dans un environnement, définissez un repère du monde, puis mesurez la pose d’au moins un marqueur fixe dans ce repère. La caméra observe ce marqueur et calcule sa pose relativement à elle. En combinant ces transformations, le logiciel déduit la pose de la caméra dans le monde.
Il reste à tenir compte de la position et de l’orientation de la caméra sur le robot. Une caméra placée en hauteur ou décalée vers l’avant ne se trouve pas au centre du robot. Cette transformation fixe entre caméra et robot permet de passer de la pose de l’une à celle de l’autre.
Un exemple de repère fixe
Imaginez un robot mobile équipé d’une caméra et un marqueur collé sur un mur. Vous définissez l’origine du plan de travail et enregistrez la position ainsi que l’orientation du marqueur dans ce plan. Lorsque le robot le voit, il estime la pose du marqueur par rapport à sa caméra. En inversant cette relation, puis en appliquant la pose connue du marqueur et le décalage de la caméra, il obtient sa propre pose dans le repère du plan.
Le montage inverse fonctionne aussi : une caméra fixe observe un marqueur monté sur le robot. Il faut alors connaître la pose de la caméra dans le monde et la position du marqueur sur le robot. Dans les deux cas, des coordonnées de référence inexactes se répercutent sur la localisation.
Plusieurs marqueurs fixes répartis sur les murs ou autour d’une aire de travail offrent d’autres points de vue lorsque le robot se déplace. Leur position et leur orientation doivent rester connues ; un repère déplacé sans mise à jour devient une référence trompeuse.
Installer un système ArUco : les étapes utiles
- Définissez le besoin. Décidez si vous cherchez la pose d’un robot mobile, celle d’une pièce ou le contrôle d’un poste fixe. Ce choix détermine les objets qui portent les marqueurs et la caméra.
- Choisissez les identifiants. Sélectionnez un dictionnaire commun à la génération et à la détection. Attribuez un identifiant distinct à chaque repère devant être différencié.
- Préparez les marqueurs. Imprimez-les sans déformer le carré, conservez leur bordure et mesurez leur côté réel. Fixez-les sur des supports plans et rigides.
- Placez et mesurez les références. Relevez leur position et leur orientation dans le repère choisi. Évitez les emplacements masqués pendant les déplacements prévus.
- Calibrez la caméra. Enregistrez ses paramètres et déterminez sa pose par rapport au robot ou au poste fixe.
- Détectez puis estimez la pose. Traitez les images avec OpenCV, associez les identifiants aux repères connus et appliquez les transformations de coordonnées.
- Testez le résultat. Comparez les poses obtenues à quelques positions mesurées dans la zone de travail, y compris aux endroits où le marqueur apparaît petit ou incliné.
Ce dernier contrôle révèle les erreurs de taille, les inversions de repère et les décalages de montage qui peuvent passer inaperçus lorsque le marqueur est simplement reconnu.
Quelles limites faut-il anticiper ?
La caméra doit voir suffisamment bien le marqueur. Le flou de mouvement, les reflets, un faible contraste, une partie cachée ou un angle de vue très oblique peuvent empêcher sa lecture ou dégrader la pose estimée. À grande distance, les cellules deviennent trop petites dans l’image pour être distinguées de façon fiable.
La précision dépend aussi de la calibration, de la définition de l’image, de la taille du marqueur et de sa position dans le champ de vision. Pour le déplacement d’un robot, les mesures visuelles peuvent être combinées avec d’autres informations, comme l’odométrie, afin de conserver une estimation entre deux observations.
À quoi servent les marqueurs ArUco dans l’automatisation ?
- Assemblage : repérer une pièce ou un support avant une opération de prise et de placement.
- Logistique : fournir des points de référence à un robot mobile dans une zone de stockage ou de transport.
- Inspection : aider à positionner une caméra ou un robot devant l’élément à contrôler.
- Robotique industrielle : contribuer au repérage d’outils, à la calibration d’un montage ou au guidage d’une machine.
- Bachelor robotique : programme, admission et débouchés - 20 novembre 2026
- Programmation robotique : langages, outils et premier projet - 19 novembre 2026
- Histoire de la robotique : des automates anciens aux robots d’aujourd’hui, dates clés - 17 novembre 2026
Partager cet article
Articles qui pourraient vous intéresser :
 Agent IA autonome, connecté ou spécialisé : les critères qui évitent les déceptions
 OpenRouter DeepSeek : V4 Pro pour 1M de contexte, V4 Flash pour maîtriser le coût
 Lead scoring HubSpot : distinguer l’intérêt réel du simple clic pour mieux prioriser les ventes
 Logiciels mails gratuits : quel outil choisir selon vos besoins ?